Svizzera
Il team dell’ETH Zurigo costruisce robot alimentati da muscoli veri
Ricercatori del Politecnico federale di Zurigo (ETH Zurigo) hanno costruito piccoli robot alimentati da tessuto muscolare vivo coltivato a partire da cellule di topo su strutture di supporto stampate in 3D. I prototipi possono saltare, nuotare, camminare e afferrare oggetti. Il nuovo design produce movimenti nettamente più ampi rispetto a sistemi comparabili.
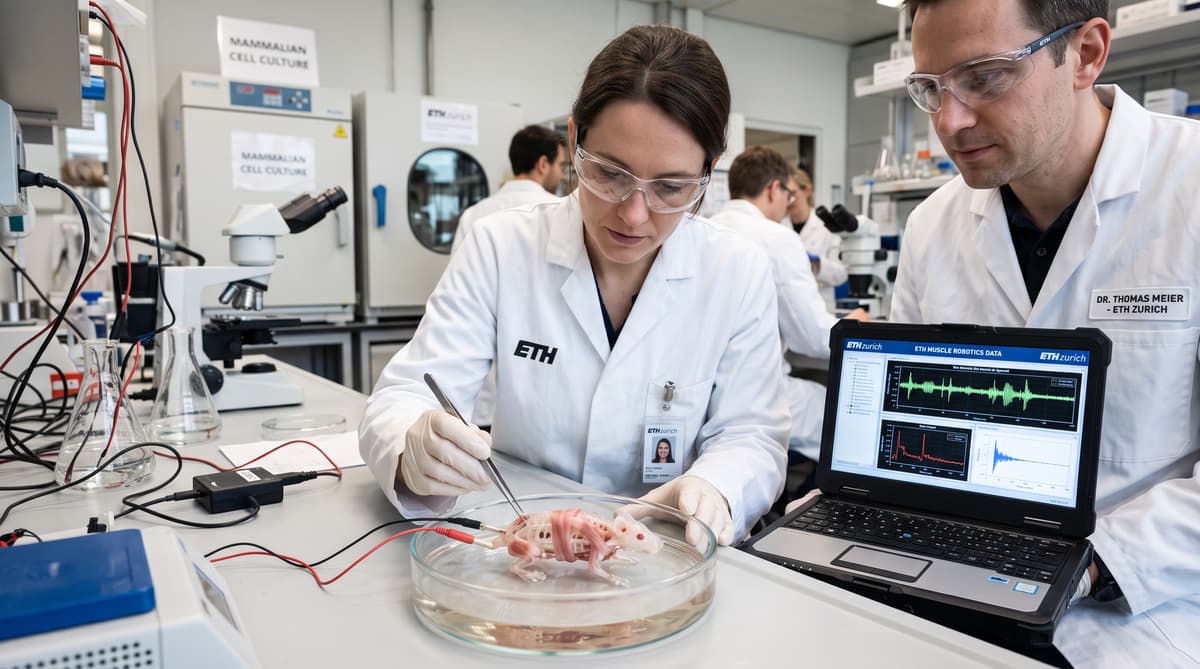
I nuovi prototipi dell’ETH Zurigo sfruttano muscoli vivi, con piccoli robot in grado di saltare, nuotare, camminare e afferrare oggetti. Il team ha coltivato il tessuto a partire da cellule di topo e lo ha combinato con una struttura di supporto in idrogel morbido. Questo design ha prodotto movimenti nettamente più ampi rispetto a sistemi comparabili. I risultati sono stati presentati il 22 ottobre 2026 e lo studio è stato pubblicato su Nature Communications.
Il lavoro affronta un problema che ha limitato l’impiego in robotica dei muscoli coltivati in laboratorio: spesso il tessuto si contrae con una forza così debole che il movimento è appena visibile a occhio nudo. I ricercatori dell’ETH hanno riprogettato il sistema tenendo conto della meccanica della contrazione. I loro robot mostrano come la forma e il sostegno del tessuto vivo possano trasformare un piccolo movimento muscolare in un’azione utile.
I prototipi sono ancora sistemi di laboratorio, ma la loro gamma di movimenti è notevole: una versione può saltare, mentre altre dimostrano di poter correre, nuotare e afferrare oggetti. Il risultato principale è un design che consente a una determinata quantità di muscolo di produrre più movimento.
Progettare la struttura di supporto per il movimento
Fin dall’inizio, i ricercatori hanno progettato il muscolo e la sua struttura di supporto come un unico sistema. Hanno usato cellule di topo per coltivare il tessuto vivo e una struttura in idrogel morbido per sostenerlo. Invece di scegliere prima una struttura di supporto e aggiungervi in seguito il muscolo, il team ha modellato entrambi insieme al computer.
Un algoritmo ha calcolato quale forma avrebbe permesso alla contrazione muscolare di ottenere il massimo vantaggio meccanico. La geometria è importante perché la contrazione del tessuto è la forza che muove l’attuatore, mentre la struttura di supporto aiuta a trasformarla in deformazione. Il team ha poi realizzato le strutture progettate tramite stampa 3D.
Con questo approccio, la struttura di supporto diventa parte del sistema di movimento del robot e non è semplicemente un sostegno per il tessuto. Gli attuatori così ottenuti sono lunghi circa 1,5 centimetri. La combinazione di muscolo vivo e supporto progettato dà alle contrazioni un effetto più visibile rispetto a quello dei sistemi precedenti con una quantità comparabile di muscolo. Il design dell’ETH riunisce modellazione al computer, fabbricazione additiva e tessuto coltivato da cellule in un unico componente robotico.
Misurare le capacità del muscolo
Gli attuatori si deformano fino a 11 volte più dei sistemi precedenti che impiegavano una quantità comparabile di muscolo. L’ETH ha descritto diversi modi in cui il movimento migliorato si manifesta nei prototipi. Un robot saltatore si solleva di circa 5 millimetri, una distanza equivalente a circa un terzo della lunghezza del suo corpo.
Una versione che corre raggiunge i 6,2 millimetri al secondo. In rapporto alle sue dimensioni, ha dichiarato l’università, è più veloce di qualsiasi altro biorobot corridore finora conosciuto. Altri prototipi possono nuotare, camminare e afferrare oggetti, dimostrando che il sistema muscolare ingegnerizzato può consentire più tipi di movimento.
Queste misurazioni descrivono le prestazioni alla scala dei dispositivi: gli attuatori sono lunghi soltanto circa 1,5 centimetri. Il salto, la velocità di corsa e la varietà delle azioni dimostrate riflettono l’obiettivo del team: ottenere un maggiore movimento meccanico da piccole quantità di tessuto vivo. Il confronto con i sistemi precedenti si basa sull’impiego, da parte di questi ultimi, di una quantità simile di muscolo, e non di una massa muscolare maggiore.
Garantire il sostentamento dei sistemi più grandi
I robot alimentati dai muscoli hanno ancora bisogno di una soluzione nutritiva per restare in vita. Per ora questa dipendenza confina i prototipi al laboratorio. Secondo i ricercatori dell’ETH, sistemi più grandi avrebbero bisogno di una rete vascolare artificiale per trasportare nutrienti e ossigeno al tessuto vivo.
Questo requisito evidenzia una sfida ingegneristica fondamentale per ampliare l’approccio. Un robot più grande avrebbe bisogno di più di un muscolo e di una struttura di supporto dalla forma accuratamente studiata: il tessuto dovrebbe anche poter ricevere le sostanze necessarie alla sua sopravvivenza. Il team considera il trasporto attraverso una rete vascolare artificiale essenziale per i futuri sistemi di dimensioni maggiori.
Il lavoro attuale dimostra che dispositivi compatti possono muoversi, ma non elimina le esigenze biologiche del muscolo che li alimenta. Il suo contributo è un metodo di progettazione che migliora l’efficacia con cui le contrazioni muovono l’attuatore, insieme a prototipi in grado di saltare, correre, nuotare, camminare e afferrare oggetti. Lo studio pubblicato su Nature Communications illustra questo progresso e indica al contempo la necessità pratica di fornire nutrienti e ossigeno man mano che il sistema cresce.