Schweiz
ETH-Zürich-Team entwickelt Roboter mit echten Muskeln
Forschende der ETH Zürich haben kleine Roboter entwickelt, die von lebendem Muskelgewebe angetrieben werden. Dieses wurde aus Mauszellen auf 3D-gedruckten Gerüsten gezüchtet. Die Prototypen können springen, schwimmen, laufen und Gegenstände greifen. Das neue Design erzeugt deutlich mehr Bewegung als vergleichbare Systeme.
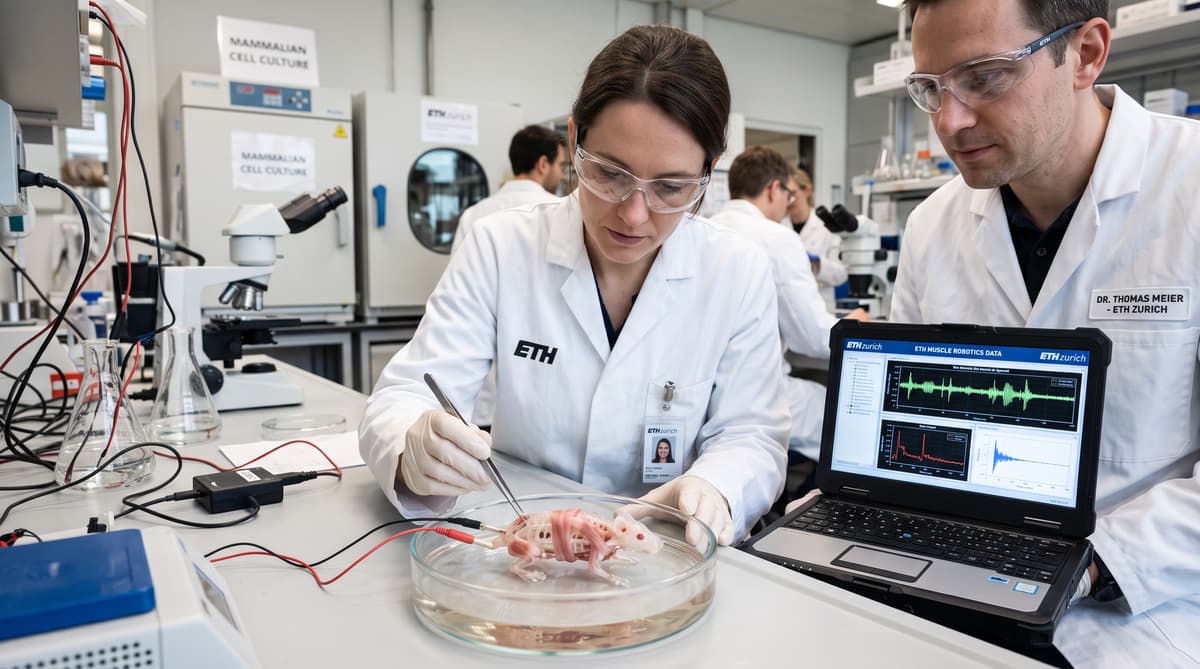
Die neuen Prototypen der ETH Zürich setzen lebende Muskeln ein: Die kleinen Roboter können springen, schwimmen, laufen und Gegenstände greifen. Das Team züchtete das Gewebe aus Mauszellen und kombinierte es mit einem weichen Hydrogelgerüst. Dieses Design erzeugte deutlich mehr Bewegung als vergleichbare Systeme. Die Ergebnisse wurden am 22. Oktober 2026 veröffentlicht, die Studie erschien in Nature Communications.
Die Arbeit befasst sich mit einem Problem, das im Labor gezüchtete Muskeln in der Robotik bisher eingeschränkt hat: Das Gewebe zieht sich oft so schwach zusammen, dass die Bewegung mit blossem Auge kaum zu erkennen ist. Die Forschenden der ETH gestalteten das System so um, dass es die Mechanik dieser Kontraktion berücksichtigt. Ihre Roboter zeigen, wie Form und Stützung des lebenden Gewebes dazu beitragen können, eine kleine Muskelbewegung in eine nutzbare Aktion umzusetzen.
Die Prototypen befinden sich weiterhin im Labor, doch ihre Bewegungsvielfalt ist bemerkenswert: Eine Version kann springen, andere demonstrieren Laufen, Schwimmen und Greifen. Die zentrale Errungenschaft ist ein Design, mit dem eine bestimmte Menge Muskelgewebe mehr Bewegung erzeugt.
Das Gerüst auf Bewegung auslegen
Die Forschenden konzipierten Muskel und Gerüst von Anfang an als ein gemeinsames System. Sie verwendeten Mauszellen, um das lebende Gewebe zu züchten, sowie eine weiche Hydrogelstruktur, um es zu stützen. Statt zuerst ein Gerüst auszuwählen und später den Muskel hinzuzufügen, modellierte das Team beides gemeinsam am Computer.
Ein Algorithmus berechnete, welche Form dem Muskel bei seiner Kontraktion die grösste mechanische Hebelwirkung verleiht. Diese Geometrie ist wichtig, weil die Kontraktion des Gewebes die Kraft erzeugt, die den Aktuator bewegt. Das Gerüst trägt dazu bei, diese Kraft in eine Verformung umzusetzen. Anschliessend fertigte das Team die entworfenen Strukturen mit 3D-Druck an.
Bei diesem Ansatz ist das Gerüst Teil des Bewegungssystems des Roboters und nicht bloss eine Halterung für das Gewebe. Die daraus entstandenen Aktuatoren sind etwa 1,5 Zentimeter lang. Durch die Kombination aus lebendem Muskel und technischem Stützgerüst wirken sich die Kontraktionen sichtbarer aus als bei früheren Systemen mit einer vergleichbaren Muskelmenge. Das Design der ETH vereint Computermodellierung, additive Fertigung und aus Zellen gezüchtetes Gewebe in einer einzigen Roboterkomponente.
Messen, was der Muskel leisten kann
Die Aktuatoren verformen sich bis zu elfmal stärker als frühere Systeme mit einer vergleichbaren Muskelmenge. Die ETH berichtete über mehrere Beispiele dafür, wie sich die verbesserte Bewegung in den Prototypen zeigt. Ein springender Roboter hebt sich etwa 5 Millimeter vom Boden ab, was ungefähr einem Drittel seiner Körperlänge entspricht.
Eine laufende Version erreicht 6,2 Millimeter pro Sekunde. Gemessen an ihrer Grösse ist sie laut der Universität schneller als jeder zuvor bekannte laufende Bio-Roboter. Andere Prototypen können schwimmen, laufen und Gegenstände greifen. Das zeigt, dass das entwickelte Muskelsystem mehr als eine Art von Bewegung ermöglicht.
Diese Messwerte beziehen sich auf die Leistungsfähigkeit der Geräte in ihrem Massstab: Die Aktuatoren sind nur etwa 1,5 Zentimeter lang. Der Sprung, die Laufgeschwindigkeit und die grössere Auswahl an demonstrierten Bewegungen spiegeln das Ziel des Teams wider, mit kleinen Mengen lebenden Gewebes mehr mechanische Bewegung zu erzeugen. Der Vergleich mit früheren Systemen bezieht sich darauf, dass diese eine ähnliche Muskelmenge aufweisen, und nicht auf eine grössere Muskelmasse.
Eine Lebensader für grössere Systeme schaffen
Die muskelbetriebenen Roboter sind weiterhin auf eine Nährlösung angewiesen, um am Leben zu bleiben. Deshalb bleiben die Prototypen vorerst auf das Labor beschränkt. Forschende der ETH sagen, dass grössere Systeme ein künstliches Gefässnetzwerk benötigen würden, um das lebende Gewebe mit Nährstoffen und Sauerstoff zu versorgen.
Diese Voraussetzung verweist auf eine zentrale technische Herausforderung bei der Vergrösserung des Ansatzes. Ein grösserer Roboter bräuchte mehr als einen Muskel und ein sorgfältig geformtes Gerüst: Sein Gewebe müsste auch mit den für sein Überleben notwendigen Stoffen versorgt werden. Das Team bezeichnet den künstlichen Gefässtransport als unverzichtbar für künftige, grössere Systeme.
Die aktuelle Arbeit demonstriert Bewegung bei kompakten Geräten, hebt aber die biologischen Bedürfnisse der sie antreibenden Muskeln nicht auf. Ihr Beitrag ist eine Entwurfsmethode, die Kontraktionen wirksamer in die Bewegung des Aktuators umsetzt, sowie Prototypen, die springen, laufen, schwimmen, gehen und greifen können. Die Studie in Nature Communications beschreibt diesen Fortschritt und nennt zugleich die praktische Voraussetzung, grössere Systeme mit Nährstoffen und Sauerstoff zu versorgen.