Suisse
L’équipe de l’EPFZ construit des robots alimentés par du muscle vivant
Des chercheurs de l’EPFZ ont construit de petits robots alimentés par du tissu musculaire vivant cultivé à partir de cellules de souris sur des structures imprimées en 3D. Les prototypes peuvent sauter, nager, marcher et saisir des objets. Cette nouvelle conception produit nettement plus de mouvement que des systèmes comparables.
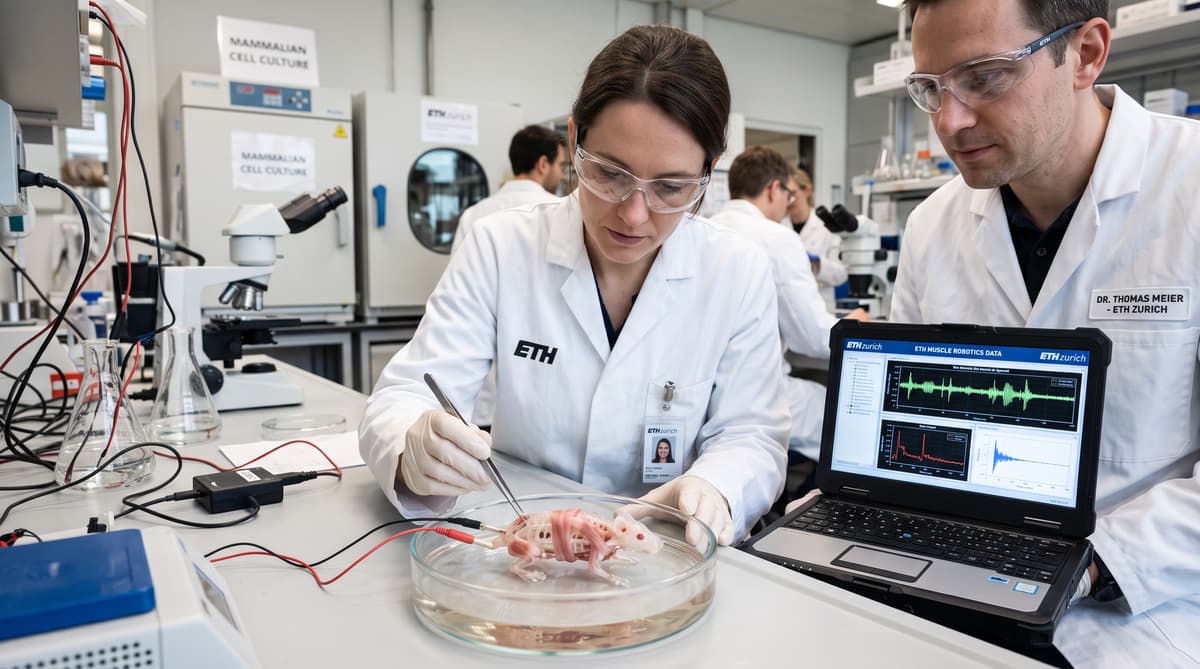
Les nouveaux prototypes de l’EPFZ mettent le muscle vivant à contribution: ces petits robots peuvent sauter, nager, marcher et saisir des objets. L’équipe a cultivé le tissu à partir de cellules de souris et l’a associé à une structure souple en hydrogel. Cette conception produit nettement plus de mouvement que des systèmes comparables. Les résultats ont été présentés le 22 octobre 2026, et l’étude a été publiée dans Nature Communications.
Ces travaux s’attaquent à un problème qui a limité l’utilisation des muscles cultivés en laboratoire dans la robotique: le tissu se contracte souvent si faiblement que son mouvement est à peine visible à l’œil nu. Les chercheurs de l’EPFZ ont repensé le système en tenant compte des mécanismes de cette contraction. Leurs robots montrent comment la forme et le soutien du tissu vivant peuvent transformer un faible mouvement musculaire en une action utile.
Les prototypes restent des systèmes de laboratoire, mais leur éventail de mouvements est notable: une version peut sauter, tandis que d’autres démontrent la course, la nage et la préhension. La principale réussite tient à une conception qui permet à une quantité donnée de muscle de produire davantage de mouvement.
Concevoir la structure de soutien pour le mouvement
Dès le départ, les chercheurs ont conçu le muscle et sa structure de soutien comme un seul système. Ils ont utilisé des cellules de souris pour cultiver le tissu vivant et une structure souple en hydrogel pour le soutenir. Au lieu de choisir d’abord une structure, puis d’y ajouter le muscle, l’équipe a modélisé les deux ensemble par ordinateur.
Un algorithme a calculé quelle forme donnerait à la contraction musculaire le plus grand bras de levier mécanique. Cette géométrie est importante, car la contraction du tissu fournit la force qui actionne le dispositif; la structure de soutien aide à la transformer en déformation. L’équipe a ensuite fabriqué les structures conçues par impression 3D.
Cette approche fait de la structure de soutien un élément du système de mouvement du robot, et pas seulement un support pour le tissu. Les actionneurs obtenus mesurent environ 1,5 centimètre de long. L’association du muscle vivant et d’un support conçu par ingénierie rend les contractions plus visibles que dans des systèmes antérieurs contenant une quantité comparable de muscle. La conception de l’EPFZ réunit la modélisation informatique, la fabrication additive et le tissu cultivé à partir de cellules au sein d’un même composant robotique.
Mesurer les capacités du muscle
Les actionneurs se déforment jusqu’à 11 fois plus que les systèmes précédents contenant une quantité comparable de muscle. L’EPFZ a décrit plusieurs manifestations de cette amélioration du mouvement dans les prototypes. Un robot sauteur s’élève d’environ 5 millimètres, soit l’équivalent d’environ un tiers de la longueur de son corps.
Une version qui court atteint 6,2 millimètres par seconde. Par rapport à sa taille, l’université indique qu’il est plus rapide que tout bio-robot coureur connu jusqu’ici. D’autres prototypes peuvent nager, marcher et saisir des objets, ce qui montre que le système musculaire conçu par l’équipe permet plusieurs types de mouvement.
Ces mesures illustrent les performances à l’échelle des dispositifs: les actionneurs ne mesurent qu’environ 1,5 centimètre de long. Le saut, la vitesse de course et la diversité des actions démontrées reflètent l’objectif de l’équipe: tirer davantage de mouvement mécanique de petites quantités de tissu vivant. La comparaison avec les systèmes antérieurs porte sur ceux qui contiennent une quantité similaire de muscle, et non une masse musculaire plus importante.
Prévoir une alimentation pour les systèmes de plus grande taille
Les robots alimentés par des muscles ont toujours besoin d’une solution nutritive pour rester en vie. Cette dépendance maintient pour l’instant les prototypes dans le laboratoire. Les chercheurs de l’EPFZ indiquent que des systèmes plus grands nécessiteraient un réseau vasculaire artificiel pour acheminer les nutriments et l’oxygène jusqu’au tissu vivant.
Cette exigence met en évidence un défi technique majeur pour augmenter l’échelle de cette approche. Un robot plus grand aurait besoin de davantage qu’un muscle et d’une structure soigneusement conçue: son tissu devrait aussi pouvoir recevoir les éléments nécessaires à sa survie. L’équipe considère le transport vasculaire artificiel comme essentiel pour les futurs systèmes de plus grande taille.
Les travaux actuels démontrent des mouvements dans des dispositifs compacts, mais ne suppriment pas les besoins biologiques du muscle qui les alimente. Leur apport réside dans une méthode de conception qui améliore l’efficacité avec laquelle les contractions font bouger l’actionneur, ainsi que dans des prototypes capables de sauter, courir, nager, marcher et saisir des objets. L’étude publiée dans Nature Communications présente cette avancée tout en soulignant la nécessité pratique d’apporter des nutriments et de l’oxygène à mesure que le système grandit.